하우징링크출력 허브모터·서보
실행 기록-
축 수와 크기, 들어 올릴 물건만 고르면 모터 선정부터 3D 프린팅 부품 파일, 부품 구매 목록까지 자동으로 설계합니다. 조립한 로봇팔은 이 사이트에서 바로 코딩으로 움직입니다.
지금 설계한 로봇팔(-)을 만드는 데 필요한 구매 부품입니다. 링크는 각 쇼핑몰의 검색 결과로 연결되며, 사양(모델명·치수)이 표와 같은지 확인하고 사세요.
관심 등록은 출시 준비(만들 수량과 가격 결정)에만 씁니다. 연락처는 적지 않아도 됩니다.
가격은 국내 소매가 기준 추정치입니다. 체크 표시는 이 브라우저에만 저장됩니다.
3D 프린터가 없어도 됩니다. 지금 설계한 로봇팔의 부품을 대신 출력해 보내 드립니다.
이 사이트 하나로 로봇팔을 고르고, 부품을 출력·구매하고, 조립한 뒤 코딩으로 움직입니다.
처음이라면 간편 만들기에서 시작하세요. 공학 설계를 배우는 중이라면 설계실에서 모든 계산 값을 확인하고 바꿀 수 있습니다. 두 모드는 같은 설계 엔진을 쓰므로, 간편 만들기에서 고른 설계를 설계실에서 그대로 이어서 볼 수 있습니다.
결과 화면의 부품 파일 받기를 누르면 출력할 STL이 우선순위 폴더별로 묶인 ZIP 파일을 받습니다.
부품 구매는 지금 설계에 필요한 부품과 쇼핑몰 검색 링크를 보여 줍니다. 출력 대행에서는 예상 요금을 확인하고 신청할 수 있습니다(신청 내용은 구글폼으로 접수).
왼쪽의 단계를 차례로 따라가세요. 각 단계에는 목표가 있고, 실행 결과가 목표를 만족하면 완료로 표시됩니다.
"구조상 최소 반경" 경고가 나옵니다. 손목과 그리퍼가 차지하는 길이 때문에 그보다 작은 팔은 만들 수 없다는 뜻입니다. 축 수를 줄이거나 그리퍼 길이를 줄여 보세요.
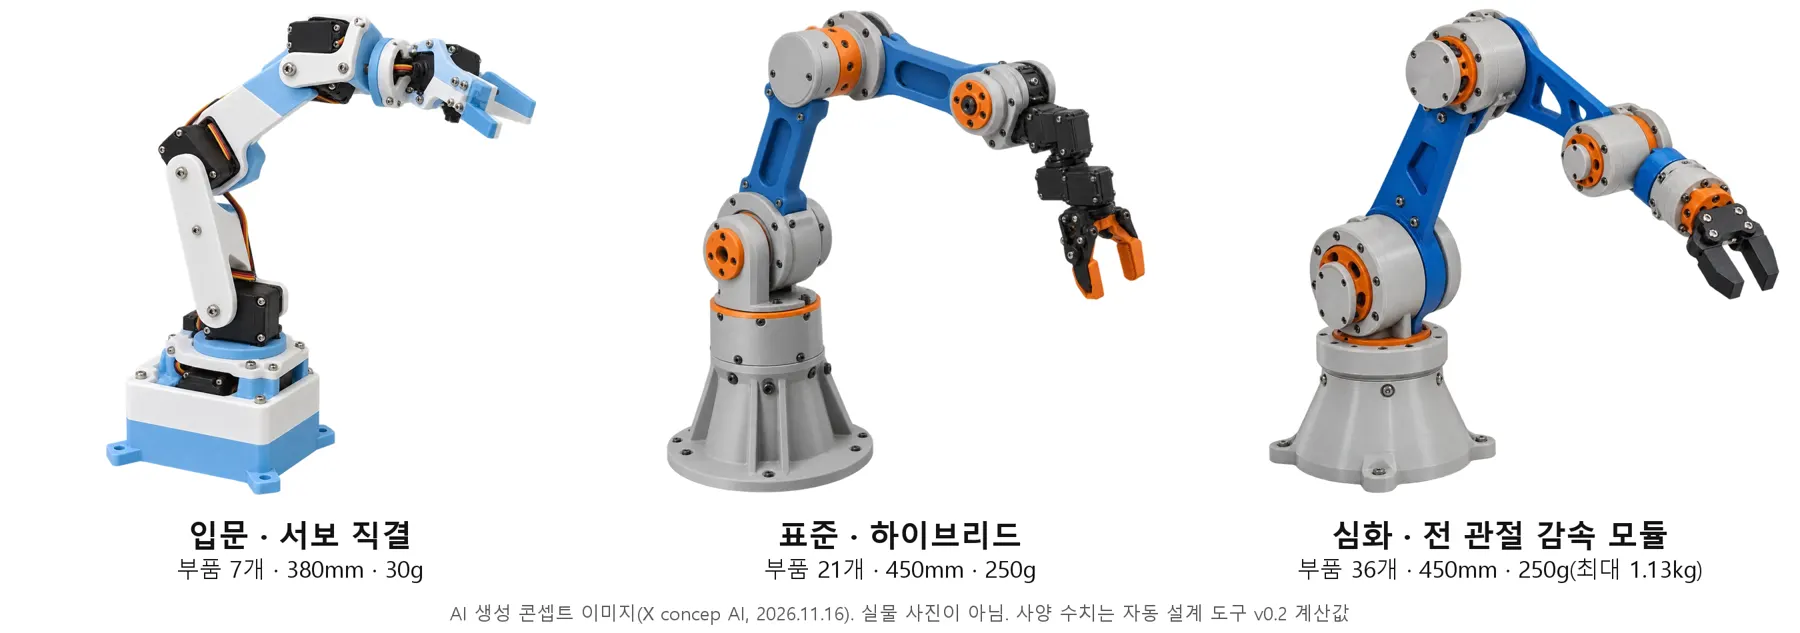
"토크 부족"이 나옵니다. 무게를 줄이거나, 크기를 줄이거나, 키트 단계를 올리세요(서보 → 감속 모듈).
계산이 실제와 다르면? 설계 엔진은 정적 해석과 단순 관성 모델입니다. 시제품에서 토크를 측정해 감속기 효율과 안전율을 보정하는 것이 이 교육 과정의 마지막 단계입니다.